· kaynak Hacker News – Front Page (native)
MIT'nin yumuşak optik fiber levhası bükülüp kıvrıldıkça kendi 3B şeklini haritalıyor
MIT mühendisleri, yumuşak optik fiberlerle örülmüş esnek bir silikon levha geliştirdi; levha kendi 3B şeklini neredeyse gerçek zamanlı olarak yeniden oluşturuyor ve 0,4 cm'nin altındaki hatasıyla rijit sensörlü hareket yakalama tasarımlarını geride bırakıyor.
Kendi şeklini algılayan bir levha
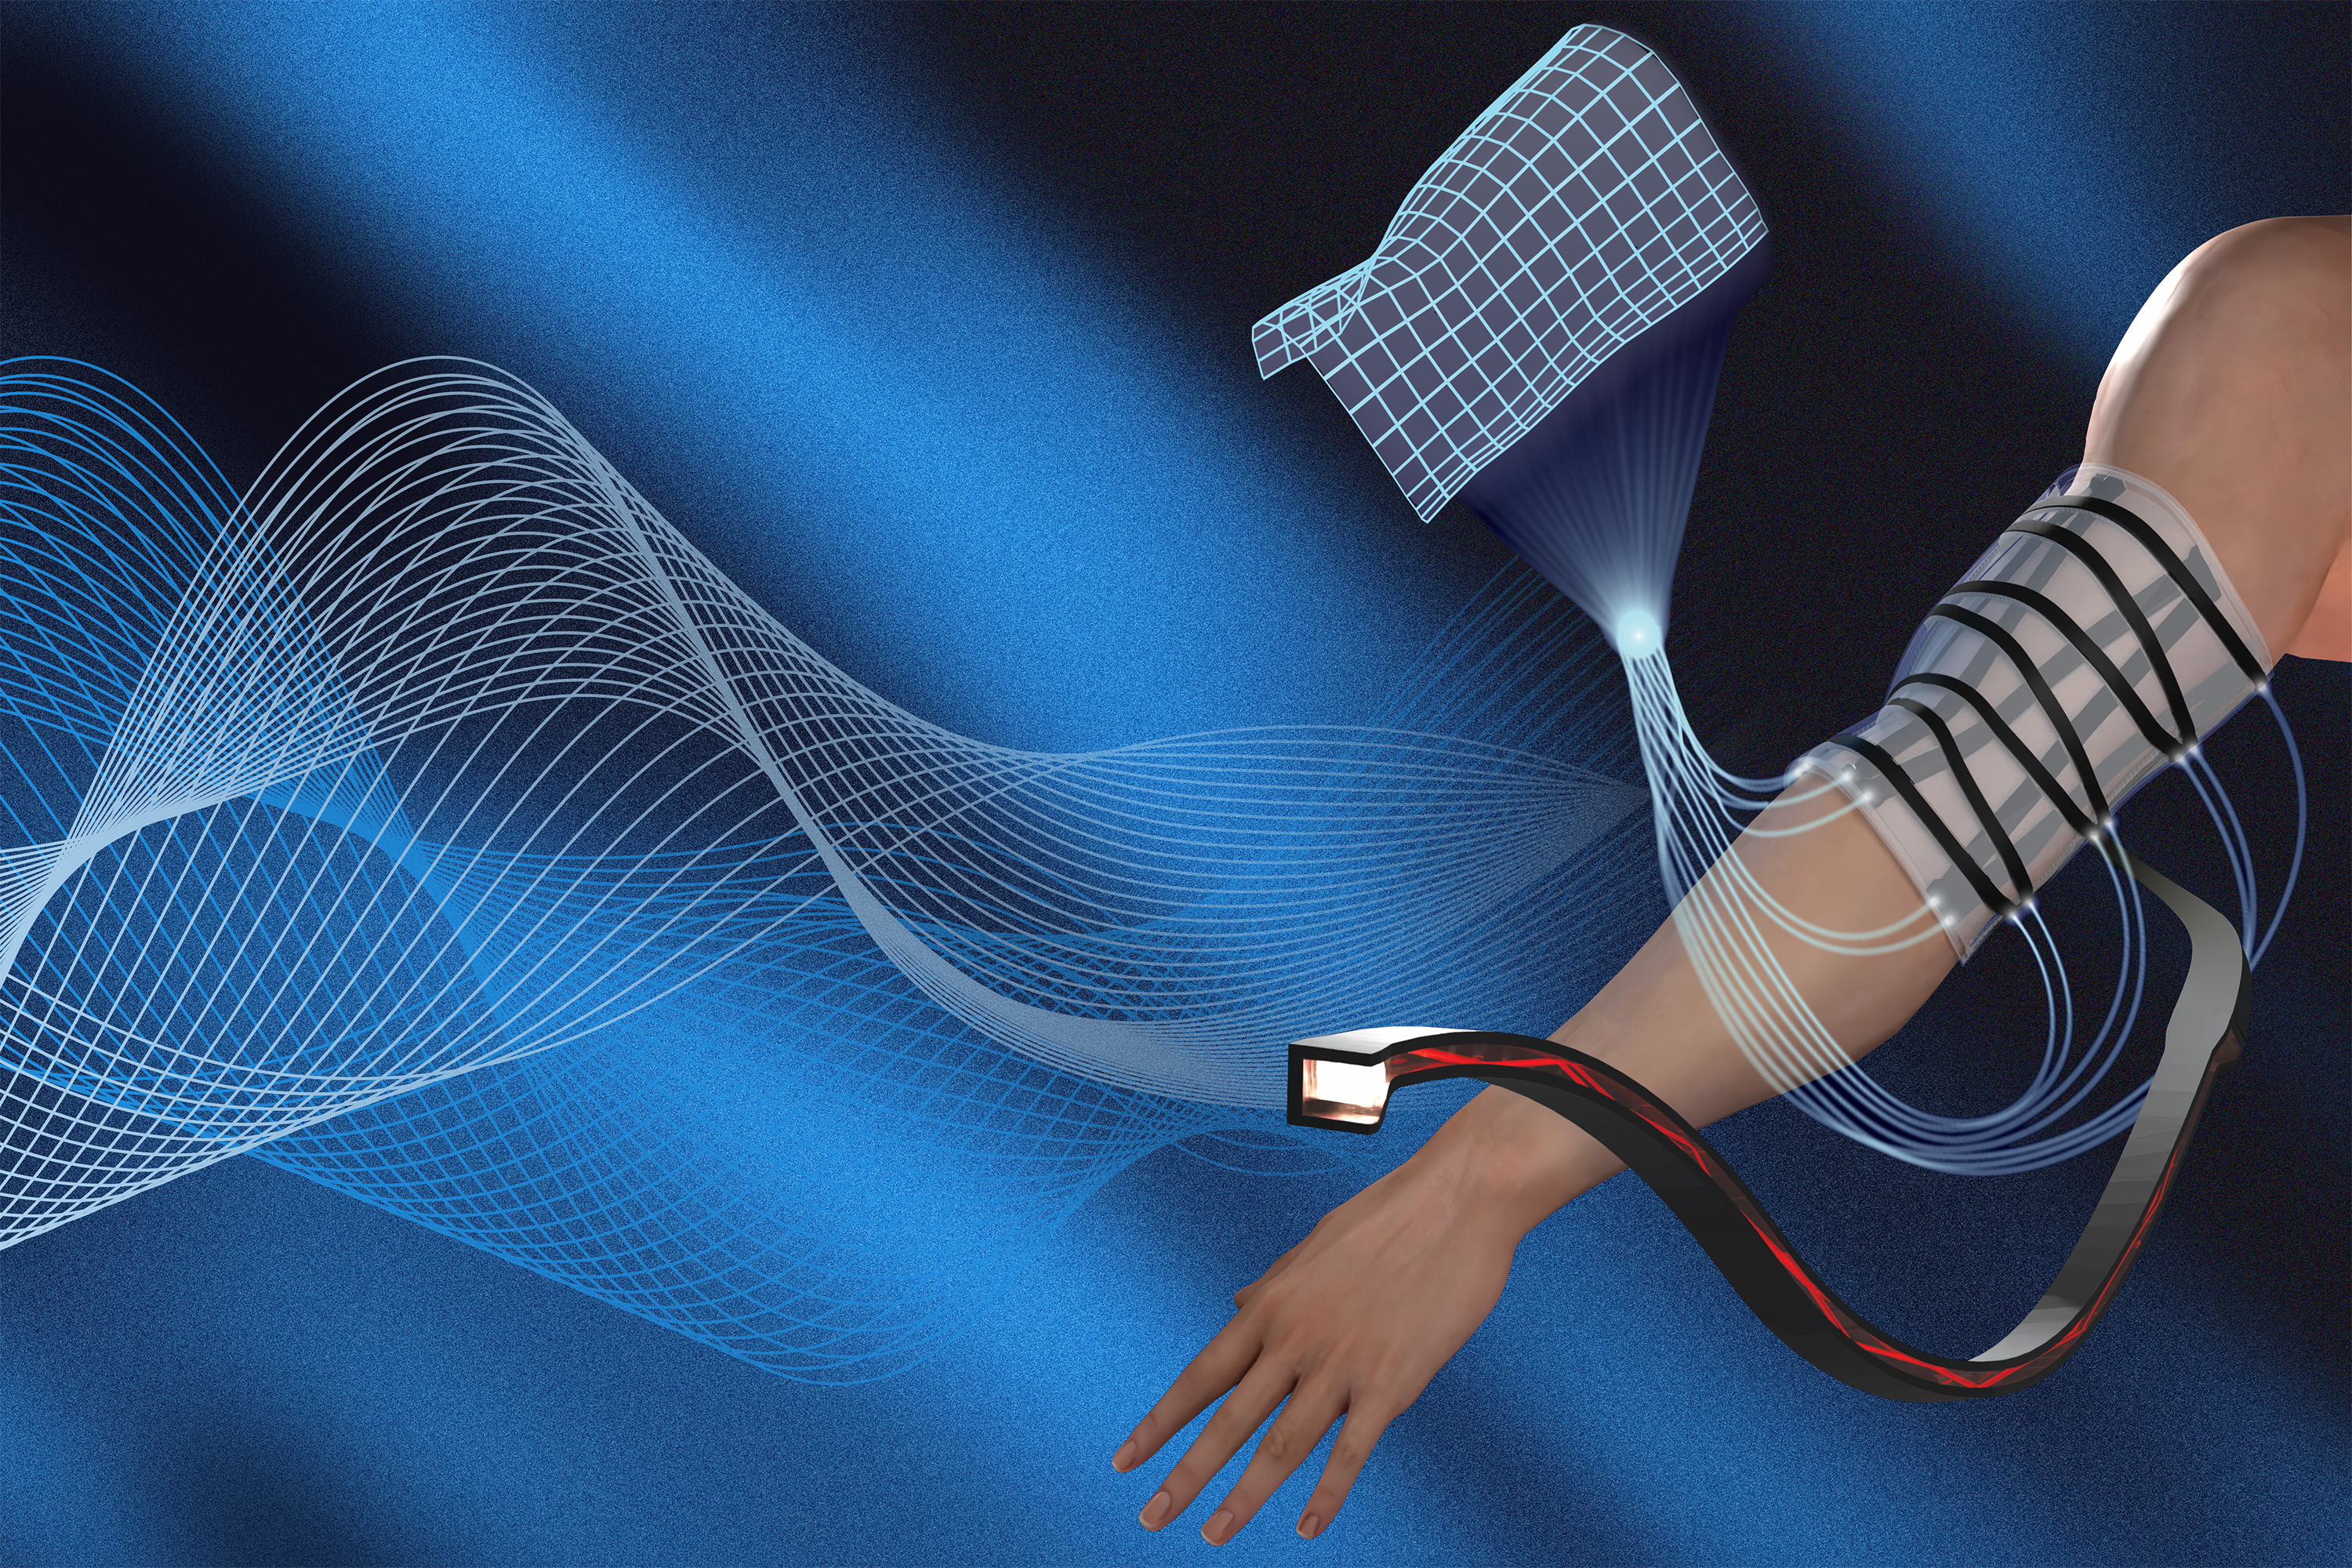
MIT mühendisleri, malzemeye gömülü yumuşak fiberler üzerinden geçen ışık desenlerini kullanarak büküldüğünde, katlandığında ve burkulduğunda kendi üç boyutlu şeklini sürekli olarak hesaplayan esnek, gerilebilir bir levha geliştirdi. MIT News'e göre bu tasarım, kumaşa sabit noktalara dikilmiş rijit sensörlere dayanan hareket yakalama giysilerinden bir ayrılış niteliğinde. Yeni levha bunun yerine, silikon içinden zigzag deseninde yerleştirilmiş optik dalga kılavuzları ve değişen ışık ölçümlerini yüzeyin canlı dijital bir yeniden yapımına çeviren bir algoritma kullanıyor.
MIT Makine Mühendisliği Bölümü'nden doktora öğrencisi Qifan Yu, doktora öğrencisi Nina Cao ve doçent Kaitlyn Becker imzasındaki çalışma, Advanced Intelligent Systems dergisinde yayımlandı. Araştırmayı kısmen MathWorks destekledi.
Fiberler algılamayı nasıl yapıyor
Geleneksel optik fiberler, ışığı opak kaplamayla çevrili pürüzsüz ve şeffaf bir çekirdek üzerinden iletir. Önceki çalışmalarda bu tür dalga kılavuzları basit eğrilik sensörleri olarak kullanıldı: fiber ne kadar bükülürse, uzak ucundan çıkan ışık o kadar azalır. Ancak bu düzenekler yalnızca bir çizginin — örneğin bir robot kol segmentinin — nasıl kıvrıldığını ölçebiliyordu, bir yüzeyin tamamının şeklini değil.
MIT ekibi reçeteyi değiştirdi. Cam yerine fiberleri, siyaha boyanmış aynı kauçuktan kaplamayla çevrili şeffaf ve esnek bir kauçuk çekirdekten üretti. Kritik nokta, her çekirdeğin bir yüzeyini bilerek pürüzlendirmeleri oldu. Işık, fiber pürüzlü yöne mı yoksa pürüzsüz yöne mi bükülüyor olduğuna göre farklı saçıldığından, her fiber çift yönlü bir sensör gibi davranıyor; yalnızca ne kadar büküldüğünü değil, hangi yönde büküldüğünü de bildiriyor.
En iyi düzenlemeyi bulmak için araştırmacılar, damalı desenlerden çapraz ve zigzag desenlerine kadar çeşitli fiber yerleşimleri gömülü levhaları simüle etti ve yeniden oluşturulan şekilleri simüle edilmiş orijinallerle karşılaştırdı. Zigzag yapan fiberlerin belirli bir aralığı, levhanın gerçek biçimini yeniden yaratmaya en yakın sonucu verdi. Nihai prototipte her fiberin bir ucunda bir LED, diğer ucunda bir ışık sensörü bulunuyor; ikisi de sinyalleri toplayıp güçlendiren harici bir devre kartına bağlı, yazılım ise ölçümleri anında 3B bir yeniden yapıma dönüştürüyor.
Doğruluk ve dayanıklılık
Demostrasyonlarda, araştırmacılar levhayı çapraz olarak dönüşümlü yönlerde katladıkça sanal ikiz, fiziksel levhayı neredeyse gerçek zamanlı yansıttı. Duyarlılığı ölçmek için ekip, levhayı geometrisi bilinen 3B yazıcıyla üretilmiş kalıpların üzerine serdi ve dijital yeniden yapımı gerçek yüzeyle karşılaştırdı. Gerçek ve yeniden oluşturulan yüzeyler arasındaki bir mesafe ölçütünü kullanan ekip, Yu'nun belirttiği gibi 0,4 santimetrenin altında bir hata buldu — bu, mevcut rijit sensörlü tasarımlarda tipik olan yaklaşık 1 ila 2 santimetrelik hatalardan daha sıkı.
Mimari ayrıca hataya dayanıklı. Araştırmacılar birkaç fiberi kestiğinde ya da bağlantısını kopardığında, kalan fiberler levhanın genel şeklini yine de doğru şekilde yeniden oluşturabiliyordu; bu özellik, günlük aşınma ve yıpranmaya maruz kalan giysiler için önemli.
Laboratuvar tezgahından giyilebilir teknolojiye
Önlerindeki yol haritasının ilk adımı donanımı inceltmek. Mevcut fiberler 1 milimetre kalınlığında, ancak araştırmacılar diğer üretim süreçlerinin bunu insan saçından daha ince olan onlarca mikrometreye indirebileceğini söylüyor; bu da bir giysiye, şekildeki ince değişimleri yakalamak için çok daha fazla fiber gömülmesine olanak tanıyor.
Ekip, kullanıcının bir video oyunu karakterini ya da uzaktan kumandalı bir robotu fiziksel olarak kontrol edebileceği yumuşak, esnek giysiler ve her seansında bir hastanın hareketliliğini ve hareket aralığını kaydeden fizyoterapi sargıları öngörüyor. Yu, rehabilitasyon klinisyenlerinin rutin olarak bir hastanın nasıl hareket ettiği ve gerildiği konusunda veriye ihtiyaç duyduğunu, yüzey şekli algılamanın bu göreve çok uygun olduğunu belirtti. Becker de amacı, terapistlerin zaman içindeki ilerlemeyi nicelleştirmesine yardımcı olacak araçlar yapmak olarak tanımladı; böylece bugünkü bir değerlendirme, aylar ve sayısız randevu önceki bir değerlendirmeyle tam olarak karşılaştırılabilsin.
Neden önemli
Günümüzde hareket yakalama ve şekil algılama büyük ölçüde rijit elektroniklere dayanıyor; bu da konforu sınırlıyor ve yumuşak, hassas ortamlarda — insan vücudu dahil — güvenli olmayabiliyor. Tamamen yumuşak, esnek bir algılama yüzeyi bu dengeleri değiştiriyor ve hasarlı fiberlere karşı hoşgörüsü, giyilebilir sensörlerin en büyük pratik engellerinden birini çözüyor: dayanıklılık. Rijit sistemlere yaklaşan ya da onlara eşit olan santimetre altı doğruluk, yaklaşımın bir yenilik ötesine geçip klinik rehabilitasyon takibi, insan-robot kontrolü ve yumuşak bir yüzeyin nasıl deforme olduğunu tam olarak bilmenin tümüyle amacın olduğu yeni nesil arayüzlere girebileceğine işaret ediyor.
- #mit
- #sensors
- #wearables
- #robotics
- #optical-fibers