· kaynak Hacker News – Front Page (native)
Monumental Labs, KUKA robotlarla uçtan uca otonom robotik mermer oymayı demo etti
Monumental Labs, bir 3D model ve ham mermer bloğunu insan müdahalesi olmadan bitmiş bir heykele dönüştüren KUKA robotlarla, ilk uçtan uca otonom CNC taş oyma sistemini gösterdiğini açıkladı.
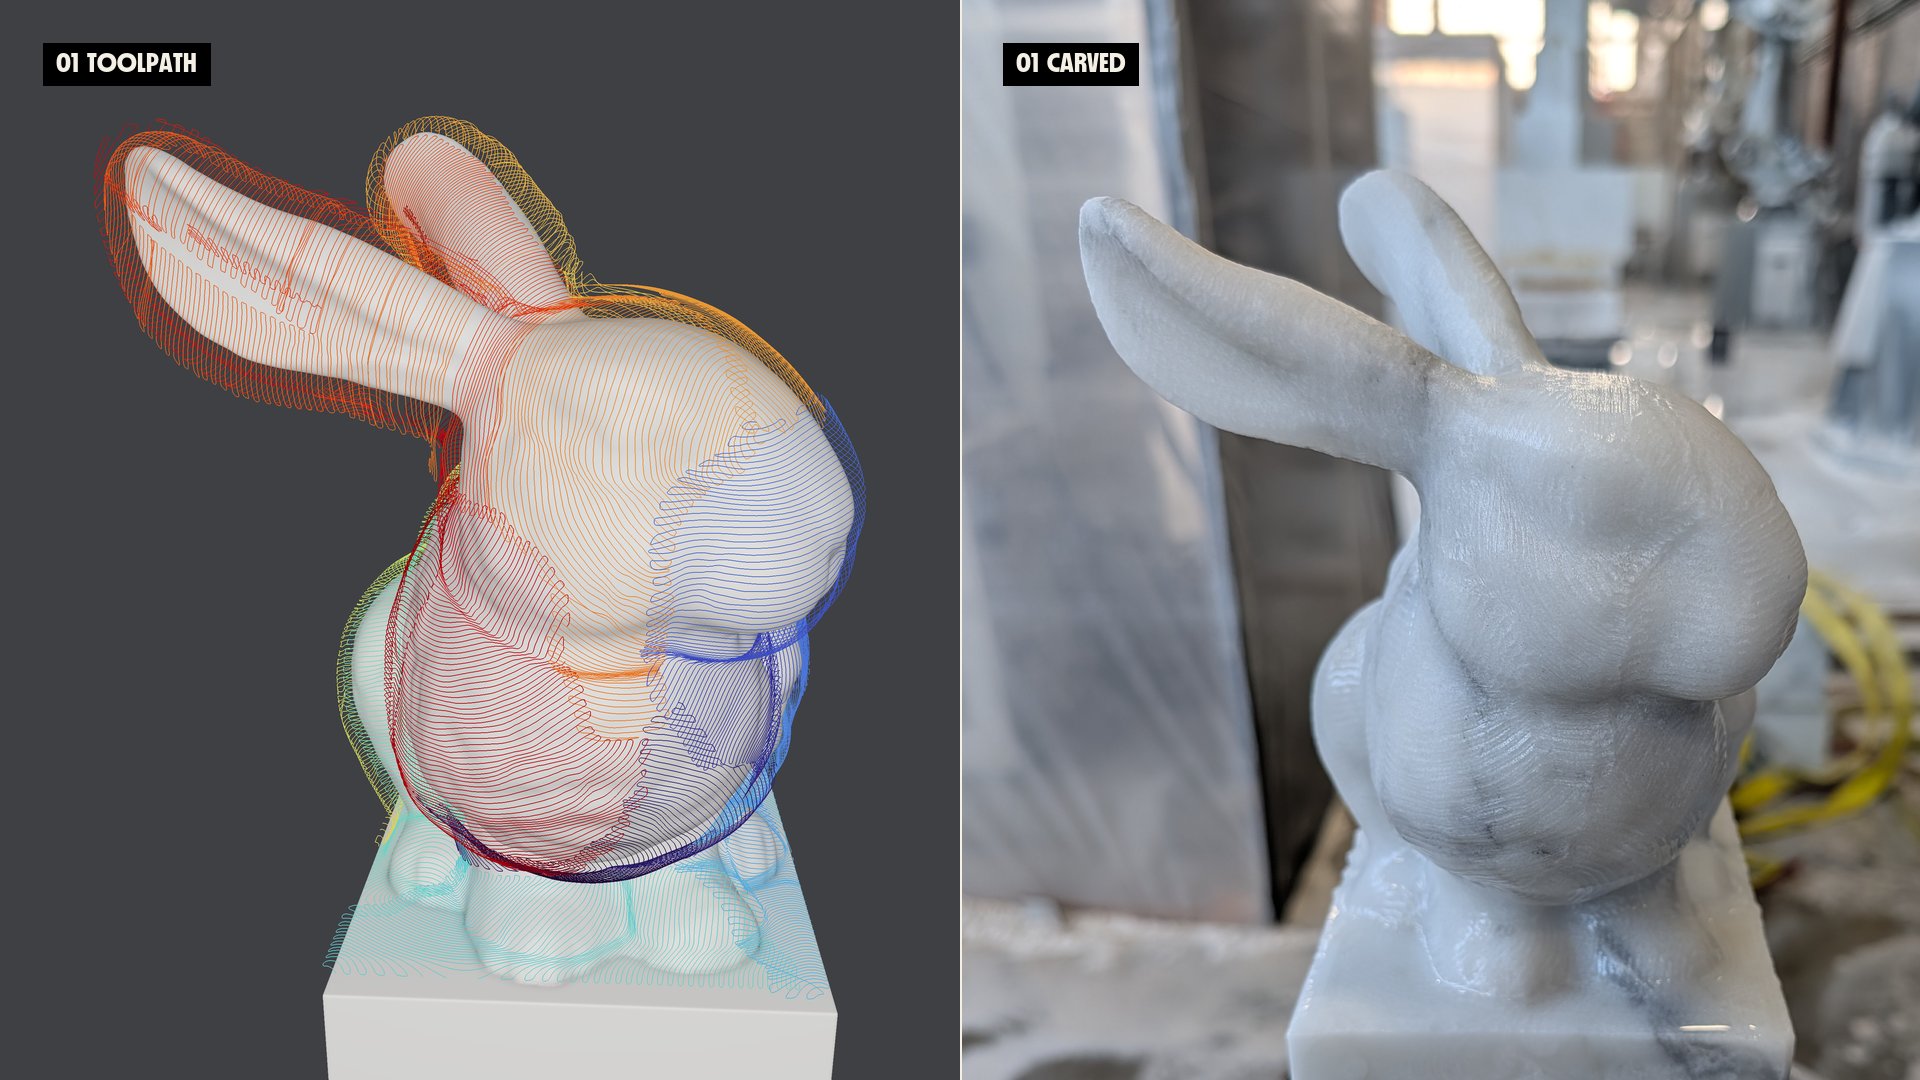
Brooklyn, Greenpoint merkezli Monumental Labs, türünün ilk örneği olan uçtan uca otonom CNC taş oyma sistemini gösterdiğini açıkladı: bir 3D model ve ham bir mermer bloğu alıp, süreçte hiç insan olmadan bitmiş bir heykel üreten bir pipeline. Sistem KUKA KR240 endüstriyel robotları üzerinde çalışıyor ve çalışma, Brooklyn'de NY Robotics ve ZeroSpace Labs tarafından düzenlenen Embodied AI NYC etkinliğinde sunuldu. Monumental Labs'tan Eleanor Wiesler, pipeline'ı Kasım ayındaki bir blog yazısında belgeledi; bu yazı, Sebastian Marino ve James Darby ile birlikte verdiği konuşmanın bir özetiydi ve Hacker News'in ana sayfasına ulaştı.
Kıyaslama olarak bir sihir numarası
Demonstrasyon bir sihir numarası olarak kurgulanmış. Robot bloktan bir silindir şapka oyuyor, ardından bilgisayar grafiklerinin klasik test modeli olan Stanford tavşanını şapkanın içinden oyuyor. Wiesler, şapkanın kısmen eğlence için, kısmen de robotlar sanatla buluştuğunda olanlara bir gönderme olarak seçildiğini belirtiyor. Ekip, planlanan takım yollarının birinden diğerine aktarılabildiğini göstermek için aynı diziyi hem simülasyonda hem de gerçek mermerde çalıştırdı.
Voxeller ve G-code ile kaba işleme
Her şey taşın voxel temsiliyle başlıyor. Wiesler'a göre voxeller, sistemin rastgele mesh girdilerini kabul etmesini ve bunları seyrek şekilde depolamasını sağlıyor; bu önemli, çünkü yoğun bir grid çözünürlüğünün küpüyle büyüyor. Voxel gridinden sistem, yüzey normalleri ve gradyanlarla birlikte işaretli bir mesafe alanı hesaplıyor ve bu da yapıcı katı geometriye bir temel sağlıyor: çıkarımlı üretim, orijinal taş eksi takımın kaldırdığı her şey olarak çerçeveleniyor.
Kaba işleme, ham bloktan kaba şekle geçmek için toplu malzeme kaldırma ile başlıyor. Takım yolları, robotun adım adım yürüttüğü G-code programlarına dönüşüyor; erken geçişler taşa art arda seviyeler halinde iniyor ve her güzergâh, kesicinin malzemeye ne kadar gömüldüğüyle şekilleniyor. Parça son şekline yaklaşırken sistem daha küçük takımlara ve daha ince geçişlere geçiyor, ayrıca tavşanın kulakları ve çenesi gibi çıkıntıların altındaki malzemeyi temizlemek için eğik düzlemler boyunca kesen eksen dışı kaba işleme ekliyor.
İnsansız bitirme işlemleri
Bitirme işlemleri sorunun daha zor yarısı. Sistem iki girdi alıyor: yüzeyde bırakılan kaba işlemenin bir simülasyonu ve hedef tasarım modeli; ardından aradaki farkı kapatıyor. Katmanlar halinde çalışıyor, kalan taşı son katman tasarımla örtüşene kadar art arda ofsetlenmiş yüzeyler dizisiyle soymak için voxel grid dilatasyonu ve mesh kesişim kesimleri kullanıyor. Her katman birlikte işlenebilen bölgelere otomatik olarak bölütleniyor ve her bölgeye özel bir takım yolu ve takım yönü atanıyor.
Bir bölüt içinde takım yolları Öklid mesafeleri yerine jeodezik mesafelerden türetiliyor. Düz çizgi mesafesi kavisli bir parçanın içinden geçer; yüzey üzerinden ölçülen mesafe ise heykelin eğriliğini takip eden ve verimli işleme için aralıklandırılmış izoçizgiler üretir. Makine öğrenimi, her heykele uyum sağlayan takım yolları planlamak ve ayrı izoçizgileri tek bir kesintisiz güzergâhta birleştirmek için bu geometriyle eşleştiriliyor; böylece kesici geçişler arasında geri çekilip yeniden dalma yapmak yerine taşla temas halinde kalıyor. Sistem ayrıca robotun fiziksel olarak ulaşabileceği erişim yönlerini kullanarak bölüt başına çarpışmasız takım yönleri çözüyor.
İnsanlar iş akışında kalıyor
Şirket, sahada hiç kimsenin olmadığı tamamen otomatik üretim anlamına gelen ışıkları kapalı (lights-out) üretimi hedeflese de insanları tamamen dışarıda bırakmıyor. Sanatçılar ve tasarımcılar hâlâ son heykele karar veriyor ve el oymacıları birçok parçada yüzey kalitesini eliyle son hâline getiriyor. Wiesler misyonu, zanaatın uygulayıcılarının yerine geçmek değil, canlandırmak olarak çerçeveliyor: taş oymacılığı hiç kaybolmadı, ama yükselen maliyetler onu, Penn Station ve Grand Central gibi kamu binalarının anıtsal olması beklenen bir dönemin ardından sıradan yapımdan dışarı itti.
Neden önemli
İddia doğruysa, bu, uzun süre ustalık gerektiren zanaatkârların tekelinde sayılan bir çıkarımlı süreci otomatikleştiren makine öğrenimi ve hesaplamalı geometrinin önemli bir örneği. Olası sonuçlar arasında daha ucuz mimari taş, tarihi binaların daha hızlı restorasyonu ve aynı voxel artı öğrenme yaklaşımının diğer malzemelere uygulanması için bir şablon yer alıyor. Ayrıca üretimde sim-to-real aktarımının somut bir örneği: takım yolları taşa uygulanmadan önce simülasyonda kanıtlanıyor. Uyarılar ise şunlar: türünün ilk örneği olduğu iddiası şirketin kendisinden geliyor, çalışma hakemli bir formatta değil bir topluluk etkinliğinde sunuldu ve yazı, geleneksel CNC taş işçiliğiyle bağımsız karşılaştırma yapılmasına izin verecek maliyet, zaman veya hassasiyet verilerini içermiyor.
- #robotics
- #machine-learning
- #cnc
- #automation
- #manufacturing